武汉海事局探索船舶协同无人机动态自主起降跟随技术
中新网湖北
2026年11月08日 13:05
中新网湖北新闻11月8日电 (武一力 王田 韩俊伟)随着水上航运经济快速发展,船舶通航密度持续增大。近日,为破解传统“单一水面巡查”模式局限,武汉海事局积极探索并首次验证长江段“船舶协同无人机动态自主起降跟随技术”,构建起“江面巡查、空中伴飞、岸基指挥”三位一体的立体监管新格局。
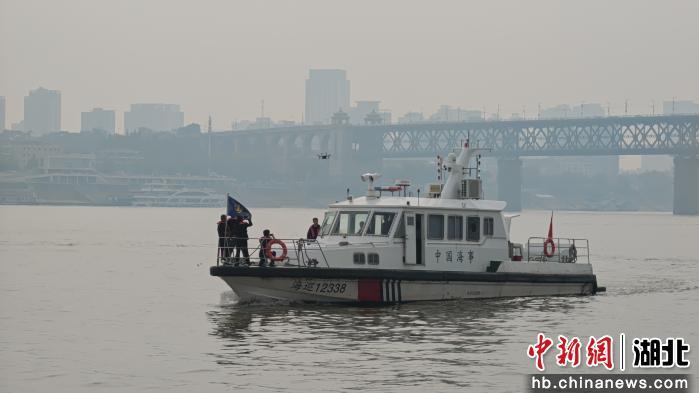
区别于传统人工操控无人机作业模式,该技术核心优势是“动态起降,自主跟随,空地协同”。依托多源融合高精度定位,毫秒级动态响应、智能视觉态势感知、船舶运动预测算法与跟随纠偏控制系统,无人机可实时解算适配船舶航速、航向以及风浪摇摆状态,在船舶航行、转向、变速全过程中,自动保持稳定伴飞姿态,自动调整飞行姿态与相对位置,有效攻克船尾紊流干扰、定位漂移、动态跟随失稳等行业痛点。
依托船机协同模式,可同步开展桥区通航风险预警、重点船舶全程监控、违章行为空中取证、险情快速侦察等工作,补齐单一水面巡航的视野盲区,提升水上监管、应急处置的精准度与时效性。
该技术是武汉海事局与相关企业联合研发,是智慧海事新质生产力的典型实践,为长江通航安全立体防控探索了新路径。未来,武汉海事局将持续深耕智慧海事建设,持续探索优化无人机协同、全自主伴飞、长航时持续值守等关键技术,不断拓展智能化、立体化、数字化水上监管服务场景,以科技力量筑牢水上交通安全防线,全力守护长江安澜、航运畅通。(完)
|
【编辑:裴春梅】